
Cuando un centro de artes escénicas reemplazó sus juegos de contrapesos manuales por Cabrestantes de escenario de flota cero servoaccionados , la prueba de aceptación midió la repetibilidad del posicionamiento dentro de 0,5 mm bajo una carga de 250 kg en una torre de vuelo de 18 m. Números como ese separan un cabrestante de flota cero con servomotor bien diseñado de una costosa decepción. Seleccionar esta clase de equipo requiere confirmar parámetros de ingeniería específicos: tolerancia de posicionamiento con carga nominal, tamaño del tambor y del cable, lógica de seguridad y la interfaz de comunicación con el sistema de control del espectáculo. Esta guía recorre cada punto de control con las cifras que su equipo técnico debe exigir durante la evaluación de la licitación.
La tolerancia de posicionamiento debe confirmarse con la carga nominal y después de ciclos repetidos, no inferirse únicamente de la resolución del codificador.
Un cabrestante de etapa de flota cero servoaccionado utiliza un tambor ranurado en espiral que sostiene el cable de acero en un ángulo de flota constante, eliminando la deriva lateral del cable que introduce una desviación de entrega en los cabrestantes de tambor convencionales. El servoaccionamiento cierra un bucle de posición en tiempo real con retroalimentación absoluta del codificador. Juntas, estas dos características definen la clase de precisión de flota cero.
Los folletos suelen incluir la resolución del codificador en lugar de la repetibilidad del posicionamiento. Un codificador de 23 bits suena impresionante, pero el juego de la caja de cambios, el alargamiento de la cuerda y las transiciones de la capa del tambor pueden agregar varios milímetros de error. Solicite informes de pruebas de fábrica que indiquen la repetibilidad con la carga nominal.
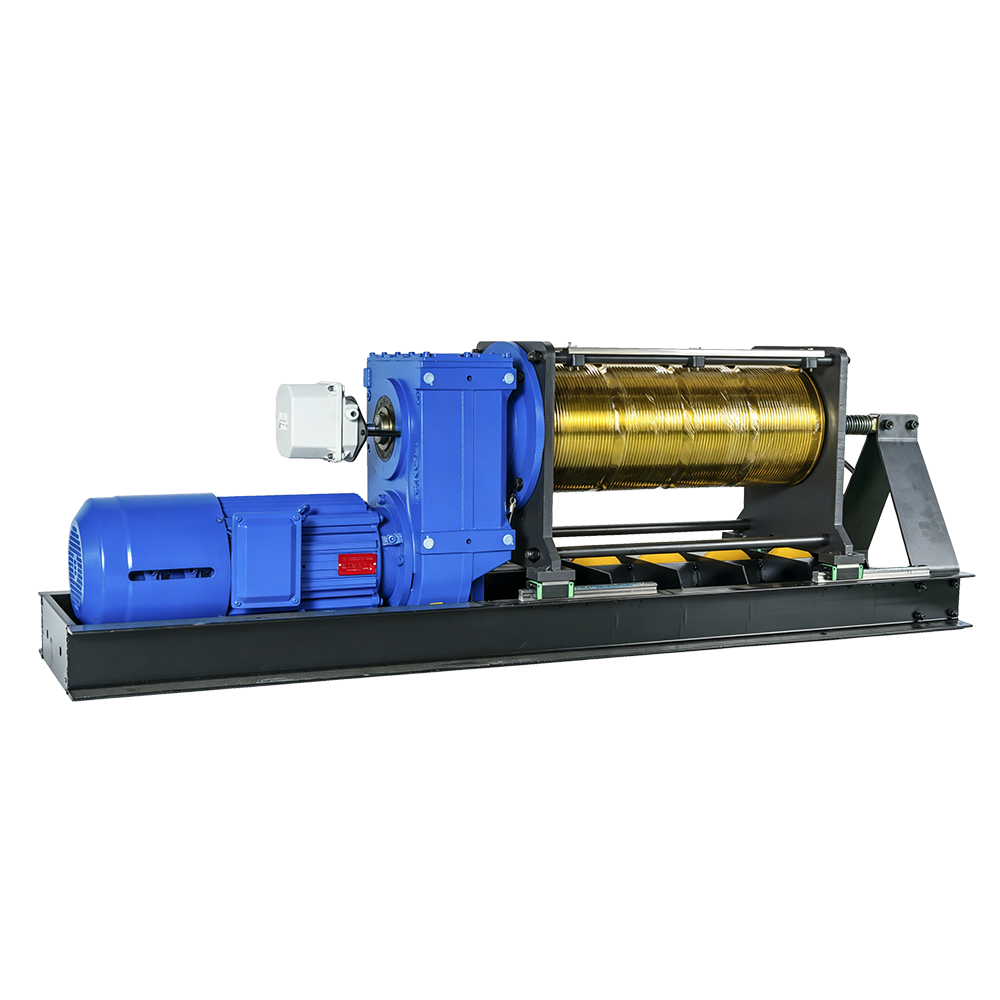 Cabrestante de escenario de flota cero en línea La serie "Single" representa la cúspide del diseño de cabrestante inteligente, con un exclusivo sistema de codificador dual combinado con un motor de doble freno para una precisión milimétrica. D... Ver producto →
En la fase de licitación solicite el cálculo del perfil de ranura del tambor. El paso de la ranura en espiral determina qué tan uniformemente se enrolla la cuerda y qué tan consistentemente el ángulo de flotación permanece cero. El tambor debe pedirse teniendo en cuenta el diámetro del cable.
| Parámetro | Cabrestante de tambor estándar | Cabrestante de flota cero | Servo de flota cero winch |
| Repetibilidad | /-5mm | /- 1,5 mm | /- 0,5 mm |
| Codificador | incremental | absoluto | absoluto high-resolution |
| Control de ángulo de flota | Ninguno | Fijado por ranura | Fijo y monitoreado |
| Compensación de carga | Ninguno | Parcial | Bucle de torsión automático |
Exija estas cifras por escrito:
La carga nominal en la placa de identificación es válida solo cuando el tambor, el cable y el freno están diseñados como una única ruta de carga.
Confirme el límite de carga de trabajo, el ciclo de trabajo y el factor de seguridad del cable antes de comparar precios. Un cabrestante que hace volar una barra de iluminación de 250 kg una vez por espectáculo tiene un diseño envolvente diferente al de uno que posiciona una plataforma escénica cada tres minutos. Pregunte por la clasificación del ciclo de trabajo, normalmente S3-40 % o S3-60 % según IEC 60034-1.
La capacidad del tambor determina el recorrido máximo. El cabrestante de flota cero tipo L con un tambor grande está diseñado para torres de mosca altas donde el recorrido supera los 15 m. Con cada capa de cable, cambian el brazo de palanca efectivo y la velocidad lineal por revolución del motor. Un servocabrestante correctamente diseñado compensa estos cambios algorítmicamente; un diseño mal ejecutado muestra pasos de velocidad visibles.
A menudo se pasa por alto la selección del cable metálico. La flexión sobre la ranura del tambor determina la vida a fatiga del cable. Confirme la construcción de la cuerda y el método de terminación. El cabrestante es tan seguro como su terminal de cable.
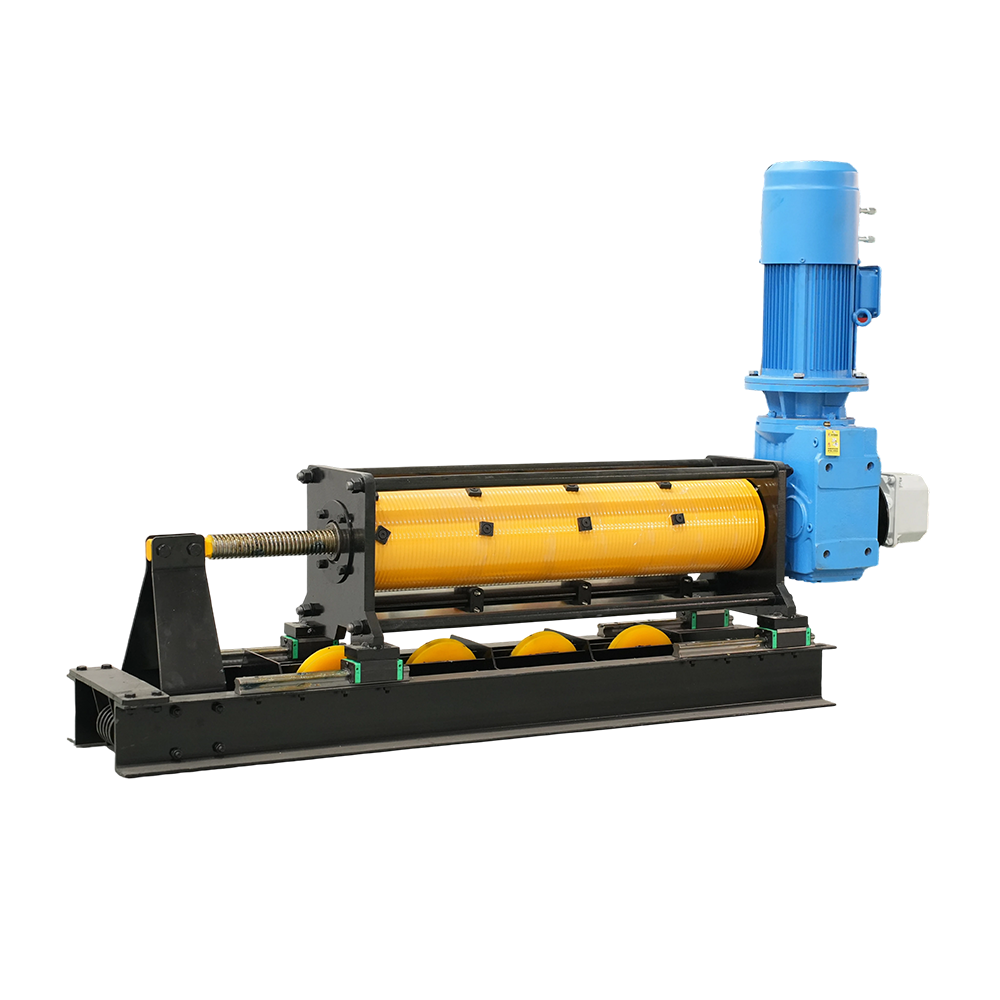 Cabrestante de escenario de tambor grande de flota cero tipo L Construido para ofrecer una estabilidad estructural excepcional, el cabrestante de escenario de tambor grande tipo L cuenta con un tambor con orugas integrado de alta resistencia diseñado para soportar rigurosos escenarios de teatro... Ver producto →
El cumplimiento de la seguridad está confirmado por normas como EN 17206, BGVC1 o SIL3, pero el comportamiento de emergencia del cabrestante específico debe verificarse en papel y en una prueba en vivo.
Cuando el servoaccionamiento pierde energía o el PLC de seguridad emite una parada, el cabrestante debe ingresar a un estado seguro definido. Confirme lo siguiente en el expediente técnico:
Un cabrestante que el sistema de control del espectáculo no puede controlar con precisión es un contrapeso con un motor adjunto.
El cabrestante de etapa de flota cero servoaccionado es un nodo en una cadena de automatización. Confirme el protocolo del bus de campo, la velocidad de actualización y el formato de los datos de posición. Confirme el comportamiento durante una interrupción de la red: ¿el cabrestante continúa con su último comando, desciende en una parada controlada o se estaciona en una posición segura? La respuesta debe coincidir con la evaluación de riesgos del lugar.
La sincronización multieje depende del bucle de control. Cuando varios cabrestantes hacen volar una armadura, sus transmisiones deben compartir un reloj común y el controlador debe alinear los puntos de ajuste de posición. EtherCAT se utiliza ampliamente para esto debido a sus relojes distribuidos.
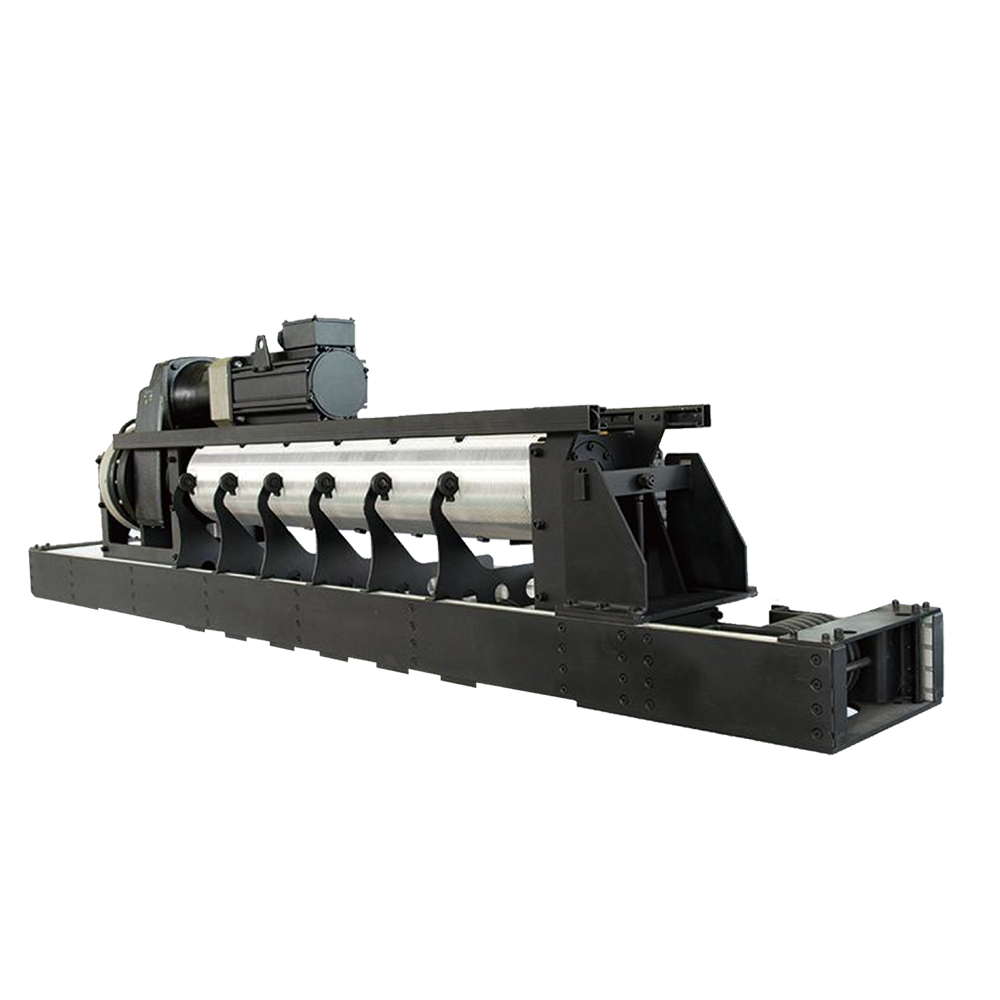 Cabrestante de etapa de flota cero servoaccionado Para aplicaciones que exigen lo último en velocidad y precisión, el cabrestante de escenario Servo Series es la respuesta. Impulsado por un servomotor eléctrico avanzado, cuenta con lo último... Ver producto →
La práctica más segura es exigir una prueba de hardware en el circuito antes del envío. En esa prueba, el gabinete de control del cabrestante se conecta a un simulador que replica el controlador del espectáculo del lugar. Esto detecta discrepancias en las direcciones, configuraciones de vigilancia y errores de enrutamiento de paradas de emergencia antes de que el cabrestante llegue al sitio.
Las pruebas de aceptación deben incluir una prueba de ciclo cargado con masas de escenario realistas, no una carrera con barra vacía.
Un traspaso creíble incluye los siguientes pasos.
El linaje de fabricación de RenteZhihe (JiangSu) Equipment Technology Co., Ltd., desde los equipos originales de Shanghai hasta la base de producción de Jiangsu hasta el cambio de marca de 2025, ha entregado proyectos completos de maquinaria escénica, incluido un proyecto de teatro infantil en el distrito de Yangpu. Ese registro muestra qué documentos de puesta en servicio necesita un cliente.
Para lugares con una geometría de torre de vuelo no estándar, Ingeniería de cabrestante de flota cero personalizada para teatros A menudo es una mejor opción que instalar un cabrestante original en un espacio inadecuado.
Las cuatro preguntas siguientes representan las lagunas en las especificaciones más comunes que se encuentran en las revisiones de licitaciones.
El tambor de flota cero fija el ángulo de la flota de cable y elimina la deriva lateral, mientras que el servoaccionamiento proporciona retroalimentación de posición en tiempo real con codificadores absolutos. Un cabrestante de tambor estándar normalmente ofrece una repetibilidad dentro de los 5 mm; un cabrestante de flota cero servoaccionado se mantiene dentro de 0,5 mm con carga nominal.
Las configuraciones cubren versiones de punto único, punto doble, horizontal, en línea, tipo L y móvil, con límites de carga de trabajo típicamente desde 250 kg hasta 2000 kg. Confirme la capacidad del tambor, el diámetro del cable y el ángulo de la flota con el fabricante para la altura de recorrido específica.
Las instalaciones europeas suelen requerir la norma EN 17206. Las instalaciones alemanas hacen referencia con frecuencia a BGVC1. La automatización con funciones de seguridad puede necesitar componentes de control con clasificación SIL3. Verifique siempre la norma aplicable localmente con el asesor de seguridad del proyecto.
Sí, si la estructura soporta las cargas de reacción y el sistema de control acepta el protocolo de bus de campo. Las configuraciones en línea y tipo L son opciones de modernización comunes porque se adaptan a espacios limitados en la sala de máquinas. El primer paso es un estudio estructural de la torre de vuelo existente.
 Cabrestante escénico de flota cero tipo L
 Cabrestante escénico de tambor grande de flota cero tipo L
 Cabrestante escénico horizontal de flota cero
 Cabrestante escénico de flota cero accionado por servomotor
 Cabrestante escénico de doble punto y flota cero
 Cabrestante escénico de flota cero en línea
 Cabrestante escénico Pilewind de alta capacidad de la serie PII
 Cabrestante escénico de flota cero de un solo punto
 Cabrestante escénico de doble punta de flota cero
 Máquina bobinadora de cortinas servo CNC
 Mesa elevadora de cadena rígida/de tornillo/de bastidor/de cadena
 Sistema escénico de cadena de elevación rígida
Nos especializamos en ofrecer maquinaria escénica avanzada, sistemas de rigging y soluciones de control inteligente para espacios escénicos en todo el mundo.

N.º 111, calle Runfeng, distrito de Hailing, ciudad de Taizhou, provincia de Jiangsu, China.

rtstage@163.com

+86-139 1771 1698
Categorías

+86-139 1771 1698
rtstage@163.com
 中文简体
 English
 русский
 Français
 Español
 عربى